中文简体

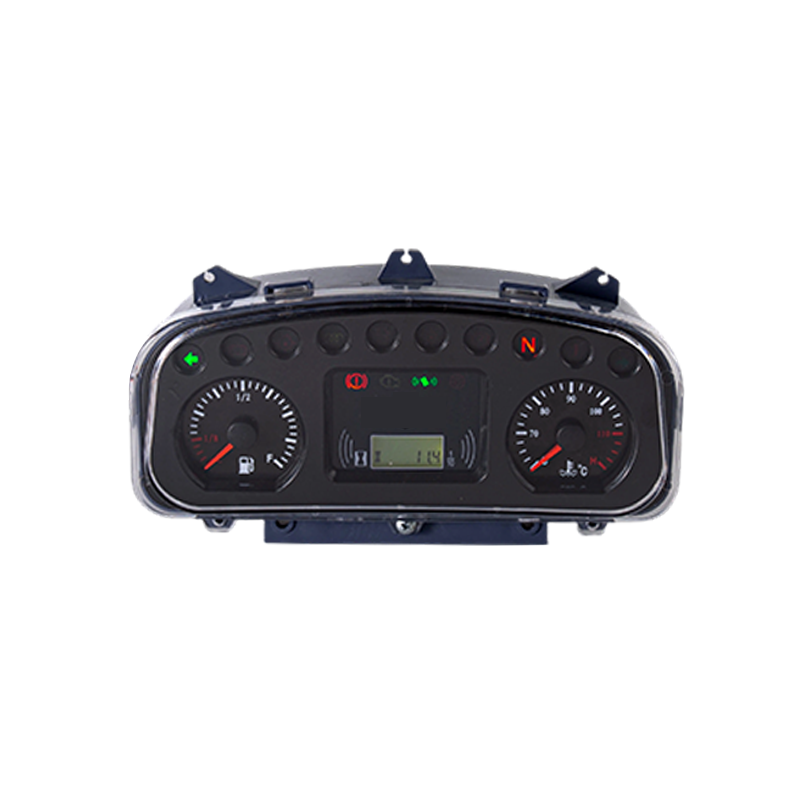
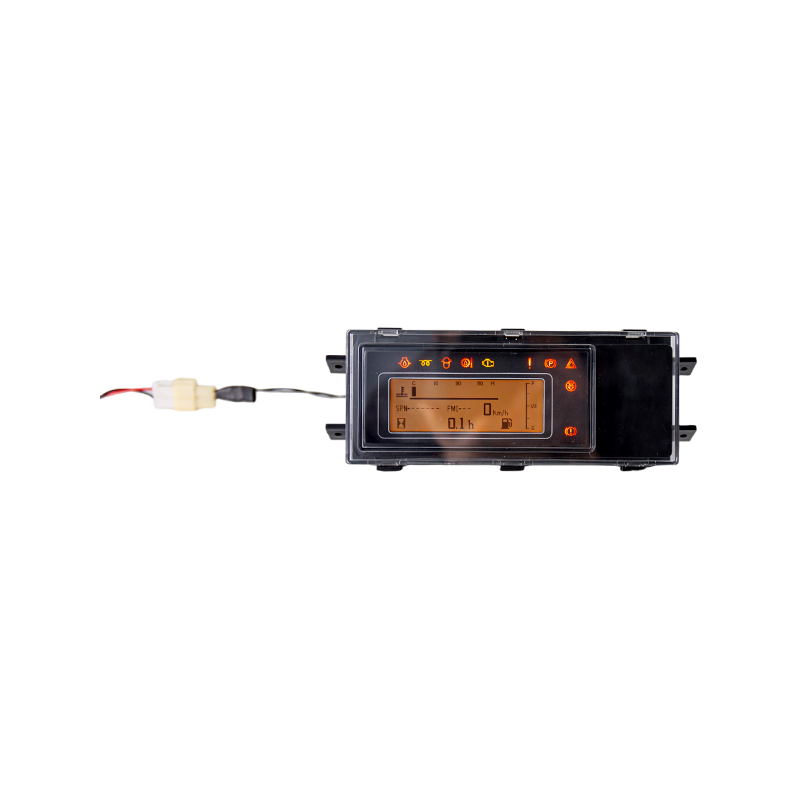
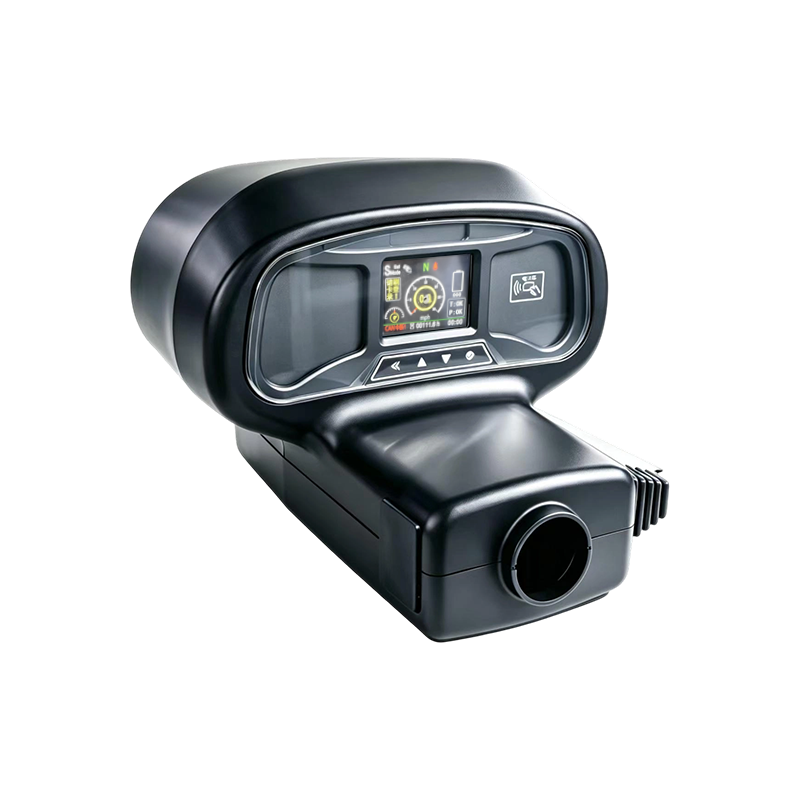
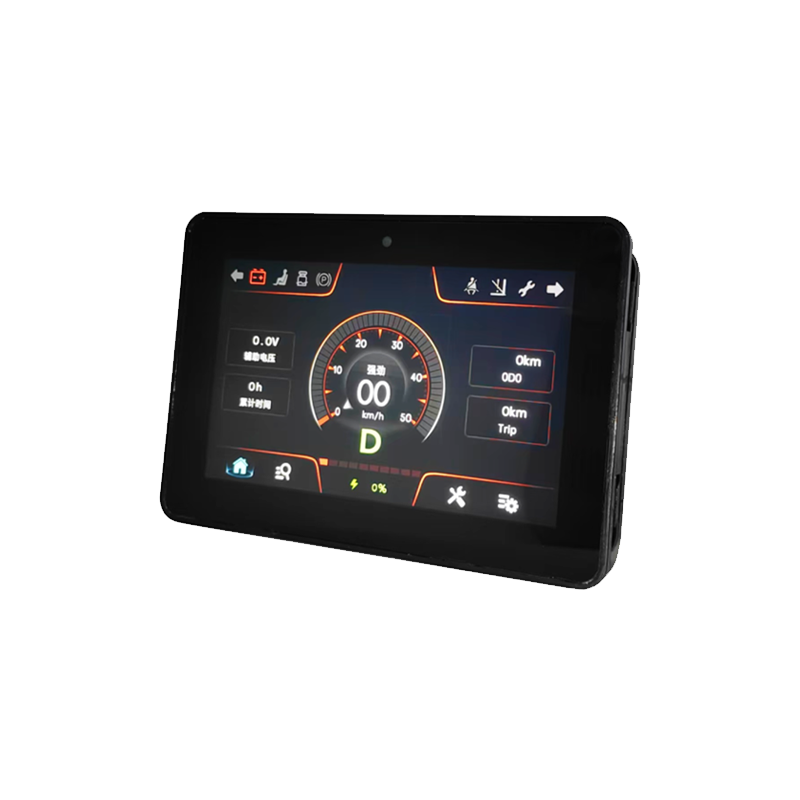
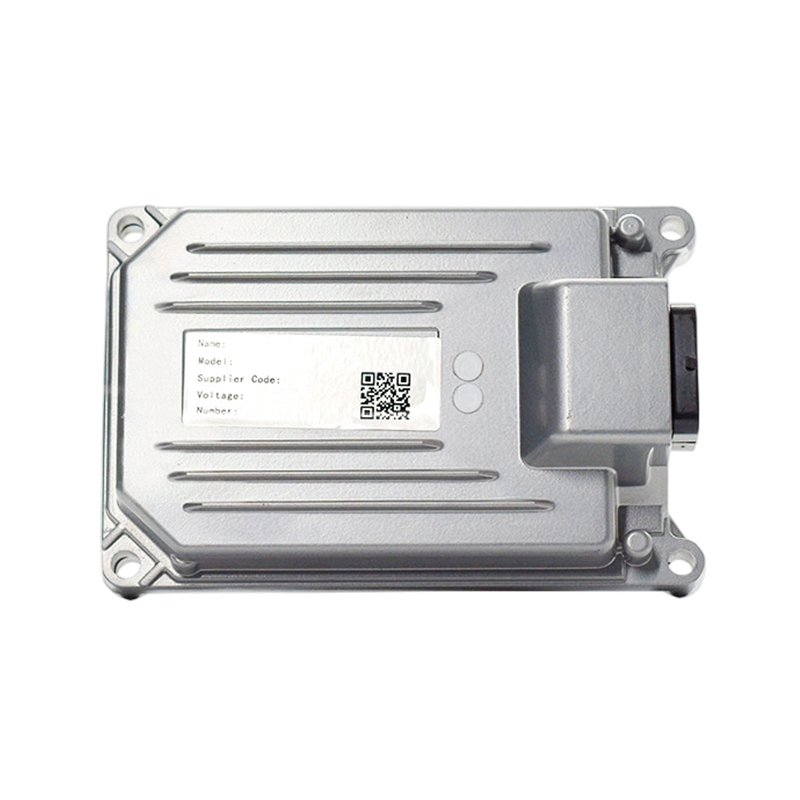
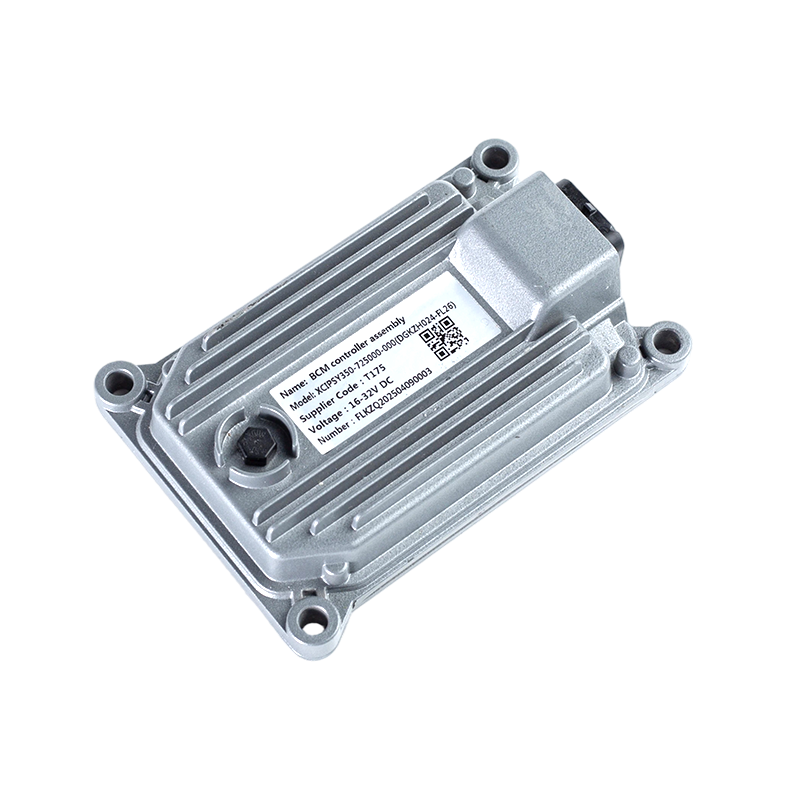
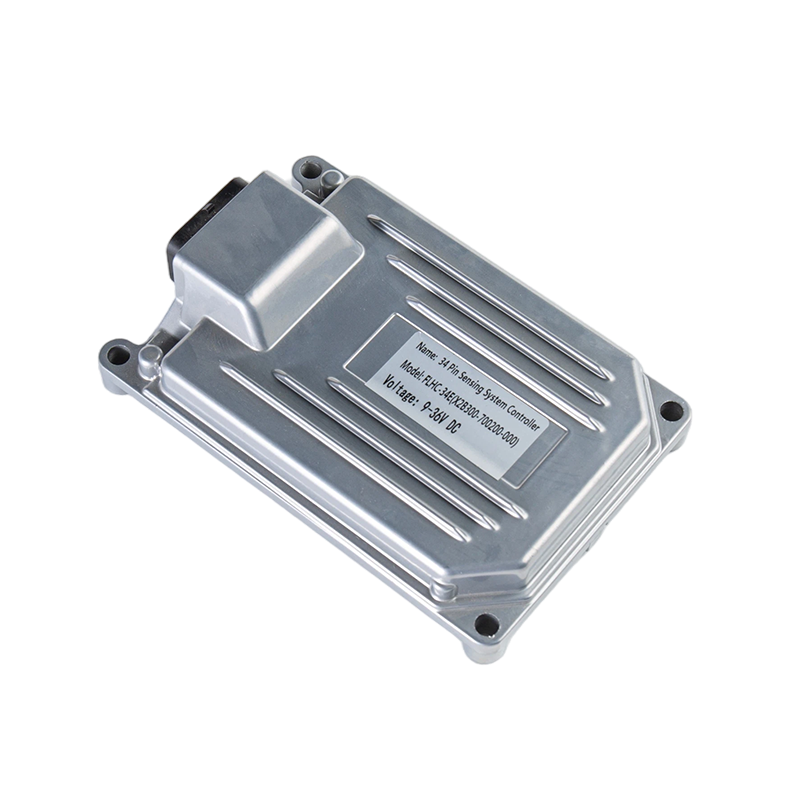
Az ipari járművek, például a targoncák, a kotrógépek, a mezőgazdasági gépek és a bányászati berendezések a Föld legigényesebb környezetei között működnek. E hatalmas gépek zökkenőmentes működése mögött egy kritikus elektronikai alkatrész rejlik: az ipari járművezérlő. Ez a cikk részletesen betekintést nyújt ezeknek a robusztus elektronikus agyaknak a technológiájába, alkalmazásaiba és építészeti tervezésébe, segítve a beszerzési menedzsereket és a mérnöki csapatokat, hogy megalapozott döntéseket hozzanak flottájuk számára.
1. Bevezetés az ipari járművezérlőkbe
Az ipari járművezérlő a központi elektronikus vezérlő egység, amely a nehézgépjárművek irányításáért, felügyeletéért és meghatározott műveleti feladatok végrehajtásáért felelős. A szabványos autóelektronikától vagy a kereskedelmi számítógépes rendszerektől eltérően ezeket az eszközöket kifejezetten úgy tervezték, hogy ellenálljanak a szélsőséges fizikai és elektromos igénybevételnek.
A jármű agyaként működnek, feldolgozzák a különféle érzékelőktől, kezelőktől és biztonsági rendszerektől származó bemeneteket, és ezeket az adatokat pontos fizikai mozgásokká alakítják át. A hidraulikus szelepek vezérlésétől a hibrid hajtáslánc-elosztás vezérléséig ezek a vezérlők nagy hatékonyságot, biztonságot és működési pontosságot biztosítanak.
2. Főbb műszaki osztályozások és architektúrák
Az ipari vezérlőket feldolgozási kapacitásuk, bemeneti és kimeneti csatornasűrűségük, valamint kommunikációs képességeik alapján osztályozzák. A megfelelő architektúra kiválasztása elengedhetetlen a jármű optimális teljesítményéhez.
2.1 Programozható logikai vezérlők vs elektronikus vezérlőegységek
Az ipari járművek ágazatában a vezérlők általában két kategóriába sorolhatók:
- Központi elektronikus vezérlőegységek: Ezek nagymértékben integrált egységek, amelyek a jármű alapvető dinamikáját, a motorparamétereket és az összetett biztonsági algoritmusokat kezelik. Valós idejű operációs rendszereket futtatnak, hogy ezredmásodperces szintű válaszidőket biztosítsanak.
- Elosztott I/O vezérlők: Ezeket a kisebb egységeket meghatározott alrendszerek, például a hidraulikus blokk vagy a kabin műszerfala közelében helyezik el. Összegyűjtik a helyi szenzoradatokat, és visszaküldik a központi elektronikus egységnek, csökkentve a jármű kábelkötegének bonyolultságát.
2.2 Elektromos architektúra és bemeneti kimenet kezelése
Egy robusztus vezérlőnek különböző jeltípusokat kell egyszerre kezelnie. Ide tartoznak a kapcsolóállások digitális bemenetei, a nyomás- és hőmérsékletérzékelők analóg bemenetei, valamint a sebességkövető nagyfrekvenciás impulzusbemenetek. A kimeneti oldalon az impulzusszélesség-modulációs kimenetek elengedhetetlenek az arányos hidraulikus szelepek zökkenőmentes vezérléséhez, megakadályozva a rángatózó mozgásokat nehéz emelési alkalmazásoknál.
3. Kulcsfontosságú mérnöki követelmények nehéz környezetekhez
A mérnöki járművek olyan zord körülményekkel szembesülnek, amelyek azonnal tönkretennék a szabványos elektronikát. Ezért az ipari járművezérlőknek be kell tartaniuk a szigorú gyártási és tesztelési szabványokat.
3.1 Behatolás elleni védelem és tömítés
A por, a víz és a vegyi anyagok állandó veszélyt jelentenek. A kiváló minőségű vezérlők teljesen zárt burkolattal rendelkeznek, gyakran alumínium fröccsöntött házakat használnak speciális lélegző membránokkal. Ez lehetővé teszi a belső nyomáskiegyenlítést, miközben fenntartja a magas behatolás elleni védelmet, biztosítva, hogy a nedvesség ne csapódhasson le a ház belsejében a gyors hőmérséklet-változások során.
3.2 Rezgés- és ütésállóság
A nehézgépek hatalmas vibrációs erőket hoznak létre. Az ipari vezérlők strapabíró nyomtatott áramköri lapokkal, megerősített csatlakozótüskékkel és a belső elektronikát burkoló anyagokkal készülnek. Ez a szerkezeti kialakítás megakadályozza a forrasztási kötések repedéseit és az alkatrészek leválását a durva terepen történő folyamatos működés során.
3.3 Elektromágneses kompatibilitás
Egy mérnöki jármű elektromos rendszere köztudottan zajos. A nagy teljesítményű indítók, generátorok és villanymotorok jelentős elektromágneses interferenciát keltenek. A járművezérlőknek robusztus belső szűréssel, tranziens feszültségleválasztó diódákkal és árnyékolt burkolattal kell rendelkezniük, hogy megakadályozzák az adatsérülést vagy a váratlan rendszer-visszaállításokat.
4. A vezérlő specifikációinak műszaki összehasonlítása
Annak érdekében, hogy a mérnöki csapatok a megfelelő hardverplatform kiválasztásában segítsenek, az alábbi táblázat felvázolja a szabványos, középkategóriás és magas szintű járművezérlők közötti tipikus műszaki különbségeket.
| Vezérlőszint | Core Processor Type | Tipikus bemeneti csatornák | Tipikus kimeneti csatornák | Kommunikációs interfészek | Elsődleges alkalmazási területek |
|---|---|---|---|---|---|
| Kompakt réteg | 16 bites mikrokontroller | 8-16 csatorna | 4-8 csatorna | Egyetlen CAN buszvonal | Kisméretű tartozékok vezérlése és egyszerű kabinfelügyelet |
| Haladó szint | 32 bites nagy sebességű processzorok | 16-32 csatorna | 12-24 csatorna | Kettős CAN buszvonal és LIN busz | Targonca kipörgésgátló és közepes hidraulikus rendszerek |
| Prémium szint | Kétmagos biztonsági processzorok | 32-64 csatorna | 24-48 csatorna | Több CAN vonal és Ethernet | Autonóm bányászati teherautók és komplex kotrógépek |
5. Fő alkalmazási forgatókönyvek a modern mérnöki járművekben
Az ipari járművezérlőket számos iparágban alkalmazzák, amelyek mindegyike speciális szoftverparamétereket és hardverkonfigurációt igényel.
5.1 Anyagmozgató berendezések
Az elektromos targoncákban és a tolóoszlopos targoncákban a vezérlő szabályozza a vontatómotorok és a hidraulikus emelőszivattyúk közötti szinkronizálást. Pontos sebességgyorsulási görbéket valósít meg, megakadályozza a visszagurulást a rámpákon, és figyeli az akkumulátor lemerülési szintjét az energiafelhasználás optimalizálása érdekében.
5.2 Földmunka- és építőipari gépek
Kotrógépeknél és rakodóknál a vezérlő dinamikusan kezeli a hidraulikus szivattyú nyomatékát a motor terhelése alapján. Az arányos szelepek folyamatos beállításával lehetővé teszi a kezelők számára, hogy egyenletes, többtengelyes mozgásokat hajtsanak végre, javítva a ciklusidőket és csökkentve az üzemanyag-fogyasztást.
5.3 Mezőgazdasági és erdészeti járművek
A traktorokban és betakarítógépekben a vezérlők kapcsolódnak az automatizált kormányrendszerekhez és a munkagép-vezérlő hálózatokhoz. Ez az integráció biztosítja, hogy a tartozékok tökéletes összhangban működjenek a jármű haladási sebességével, lehetővé téve a nagy pontosságú gazdálkodást.
6. A Hangzhou Fengle Electronic Technology Co Ltd. műszaki és szolgáltatási előnyei
Az ipari járműelektronika gyártópartnerének kiválasztásakor a műszaki szakértelem és a megbízható gyártási folyamatok elengedhetetlenek. A Hangzhou Fengle Electronic Technology Co Ltd iparágvezető megoldásokat kínál a következő előnyökkel:
- Átfogó mérnöki integráció: Nemzeti csúcstechnológiai vállalkozásként a vállalat zökkenőmentesen integrálja a tervezést, a kutatást, a fejlesztést, a gyártást és az értékesítést. Ez a teljes körű vezérlés garantálja, hogy minden termék tökéletesen illeszkedik az ügyfél műszaki specifikációihoz.
- Speciális testreszabási lehetőségek: Felismerve, hogy nincs két egyforma mérnöki jármű, a vállalat rendkívül megbízható, személyre szabott megoldásokat kínál. A hardverelrendezések és a szoftveralgoritmusok az adott működési követelményekhez igazíthatók.
- Szigorú minőségirányítási rendszer: Minden vezérlő szigorú környezeti stressz-szűrésen, funkcionális tesztelésen és rezgésvizsgálaton esik át, hogy biztosítsa a hosszú távú megbízhatóságot a terepen.
- Robusztus műszaki támogatás: Az ügyfelek átfogó termék-életciklus-támogatásban részesülnek, a kezdeti sematikus kiértékeléstől és a prototípus-fejlesztéstől a nagyszabású üzembe helyezésig és a helyszíni optimalizálásig.
7. Gyakran ismételt kérdések a járművezérlőkkel kapcsolatban
1. GYIK: Hogyan kommunikálnak az ipari járművezérlők a gép többi részével?
A legtöbb modern egység a Controller Area Network buszprotokollt használja, amelyet CAN-busznak neveznek, valamint olyan magasabb szintű protokollokat, mint a J1939. Ez lehetővé teszi a különböző modulok számára, mint például a motor, a sebességváltó és a kijelző, hogy egyetlen vezetékpáron keresztül megosszák a nagy sebességű adatokat, csökkentve a kábelezés bonyolultságát.
2. GYIK: Mi a célja a kétmagos processzorok használatának a magas szintű vezérlőkben?
A kétmagos processzorokat gyakran használják a szigorú funkcionális biztonsági követelmények teljesítése érdekében. Az egyik mag kezeli a fő alkalmazási logikát, míg a második mag önállóan ellenőrzi a számításokat. Ha eltérést észlel, a rendszer biztonságosan leáll, vagy enyhe otthoni üzemmódba lép a balesetek elkerülése érdekében.
3. GYIK: Biztonságosan működhetnek ezek a vezérlők szélsőséges téli vagy nyári körülmények között?
Igen, az ipari minőségű járművezérlőket speciális autóalkatrészek felhasználásával tervezték, amelyek lehetővé teszik, hogy megbízhatóan működjenek széles hőmérséklet-spektrumon, jellemzően mínusz 40 és plusz 85 Celsius fok között.
4. GYIK: Hogyan történik a szoftverfrissítések kezelése ezeken az egységeken a jármű üzembe helyezése után?
A szoftverfrissítések általában a CAN-busz-interfészen keresztül, diagnosztikai eszközzel, vagy integrált vezeték nélküli telematikai modulokon keresztül történnek, amelyek lehetővé teszik a flottakezelők számára, hogy vezeték nélkül telepítsék a firmware-t, jelentős karbantartási időt takarítva meg.
5. GYIK: Mi az arányos teljesítményszabályozás, és miért fontos a hidraulikához?
Az arányos szabályozás magában foglalja a hidraulikus mágnesszelephez küldött elektromos áram változtatását, ahelyett, hogy teljesen be- vagy kikapcsolná. Ez lehetővé teszi a vezérlő számára, hogy zökkenőmentesen szabályozza a folyadék áramlását, pontos parancsot adva a kezelőnek az emelő, billenő és forgató mechanizmusok felett.